Формирование поверхности переключения

При синтезе системы со скользящим режимом математическую модель объекта управления необходимо представить в переменных состояниях (форме Коши). Имеем следующую систему:
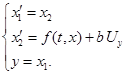 ,
где  ,
 .
| |
 (3.11)
В статическом режиме y=V в силу свойств решения уравнения (3.11), где V – заданное входное воздействие на систему.
Параметр  выбирается исходя из требований на время переходного процесса (3.10):
 с-1. (3.12)
Желаемое характеристическое уравнение примет вид:
 .
Теперь формируется поверхность переключения  . Вектор состояния переменных имеет вид:
 .
Тогда уравнение поверхности скольжения можно записать в виде:
 (3.13)
Если обеспечить выполнение условия  , то показатели качества будут определяться свойствами решений дифференциального уравнения (3.11).
Для организации движения вдоль заданного многообразия (поверхности скольжения) управляющее воздействие формируется в виде:
 , (3.14)
где  – размах реле, соответствующий ограниченному ресурсу управления объекта.
Оценка инженерно-геологические условий строительства
Площадка строительства 5-ти этажного дома находится в г. Барнаул. Площадка строитель-ства с уклоном, свободна от существующих зданий и инженерных комуникаций.
По результатам бурения скважин построен инженерно-геологический разрез. Он представлен на рис. 2.1
В основании поверхности залегают:
ИГЭ – 1 - суп ...
Природные условия района строительства
Строящийся объект – мост через реку Пукстерь на дороге Ивановское - валки II технической категории. Район строительства находится в Нижегородском р-не II-ой дорожно-климатической зоне.
Климатические условия:
Среднегодовая температура: 3,5 0С
Средняя температура наиболее холодного периода: -10,7 0С.
Сред ...
Проверка среднего давления под подошвой фундамента
Ширина подошвы центрально нагруженных ленточных фундаментов (b) определяется из условия, что среднее давление по подошве фундамента не должно превышать расчетного сопротивления несущего слоя грунта:
P R,(35)
где: Р - среднее давление по подошве фундамента:
(36)
где: расчетная нагрузка на отметке –2,400 ...
Категории сайта
- Главная
- Расчеты в строительных работах
- Современная технология терраццо
- Железобетонные конструкции и изделия
- Плавательный бассейн
- Ремонт оштукатуренных поверхностей
- Информация по архитектуре