Построение и описание обобщенной функциональной и структурной схем системы автоматизации

Обобщенная функциональная схема системы стабилизации температуры газов на входе в горелку приведена на рис.
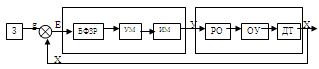
Рис. 6
На схеме приняты следующие обозначения: З – задатчик; БФзР – блок формирования закона регулирования; УМ – усилитель мощности; ИМ – исполнительный механизм; РУ – регулирующее устройство; РО – регулирующий орган; ОУ – объект управления; ДТ – датчик температуры.
РО, КД и ДТ образуют регулирования. Блоки БФзР, УМ, ИМ составляют регулирующее устройство. В соответствии с исходными данными для проектирования РУ должно быть ПИ-регулятором. ПИ-закон регулирования формируется блоком БФзР. Динамические свойства УМ соответствуют усилительному звену, благодаря чему усилитель мощности не вносит искажений в закон регулирования. Блок ИМ в динамическом отношении является интегрирующим звеном. Для исключения влияния исполнительного механизма на закон регулирования последовательно соединённые блоки УМ и ИМ следует охватить отрицательной обратной связью. Динамические свойства РО характеризуются усилительным звеном, ДТ – апериодическим звеном, а ОУ – апериодическим звеном запаздывания.
С учётом вышеизложенного структурная схема системы автоматизации, реализирующий ПИ-закон регулирования, имеет вид, показанный на рис.
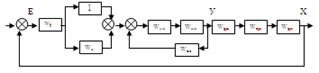
Рис. 7 Структурная схема системы стабилизации температуры газов на входе в горелку
На схеме приняты следующие обозначения:
Wр(Р) = Кр – передаточная функция (ПФ) усилительного звена;
Wи(Р) = 1/рТи – ПФ интегрирующего звена БФзР;
Wум(Р) = Кум - ПФ усилителя мощности;
Wим(Р) = 1/рТим – ПФ исполнительного механизма;
Wро(Р) = Кро – ПФ регулирующего органа;
Wоу(Р) = Коу ∙ е –РТ/1+РТоу – ПФ печи; (1)
Wдт(Р) = Кдт /(1+рТдт) – ПФ датчика температуры;
Wос(Р) = Кос – ПФ звена обратной связи.
Используя принципы преобразования структурных схем, получим ПФ системы автоматизации в следующей последовательности.
Передаточная функция БФзР:
WБФзР (Р) = W(Р) [1+Wи (Р)]
ПФ регулирующего устройства:
Wру(Р) =WБФзР(Р) Wум(Р) Wим(Р) / [1+Wум(Р)Wим(Р)Wос(Р)
ПФ объекта:

ПФ системы автоматического регулирования:
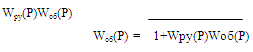
Соотношение (2) является искомым аналитическим выражением ПФ системы автоматизации, укрупнённая структурная схема которой представлена на рис.
Укрупненная структурная схема ПФ системы автоматизации
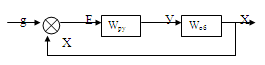
Рис. 8
Геометрические характеристики принятого сечения
см2;
см3;
см4.
Коэффициенты условий работы к расчетным сопротивлениям принимаем:
- для условий эксплуатации индексируемых А2;
;
(при толщине 19 мм)
Радиус кривизны гнутой части по нейтральной оси
м.
Отношение , тогда по интерполяции определяем коэффициент :
для и ;
для . ...
Виды деформаций при сварке
Деформации могут быть временные и остаточные, местные и общие, в плоскости и вне плоскости сварного соединения.
Временными называют деформации, которые образуются в определенный момент времени при нагреве или охлаждении и после сварки исчезают.
Деформации, возникающие в изделии к моменту полного охлаждени ...
Вентиляция
Основная задача выполнения проекта промышленной вентиляции - обеспечение эффективности работы вентиляционных систем, способствующих улучшению условий труда, повышения его производительности и качества выпускаемой продукции, производственного травматизма и профессиональных заболеваний, защита окружающей сред ...
Категории сайта
- Главная
- Расчеты в строительных работах
- Современная технология терраццо
- Железобетонные конструкции и изделия
- Плавательный бассейн
- Ремонт оштукатуренных поверхностей
- Информация по архитектуре